Bons plans du moment

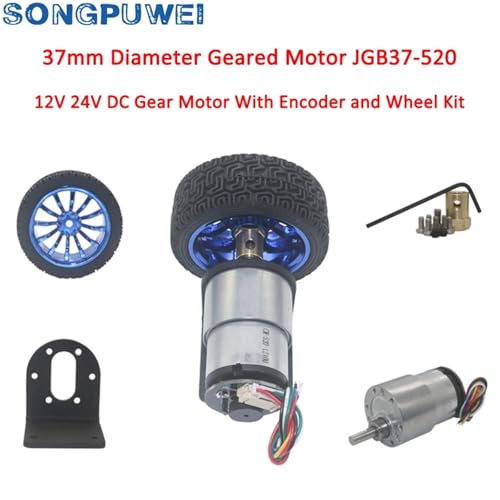


L'Histoire d'une Motorisation sans Compromis pour l'Ingénieur
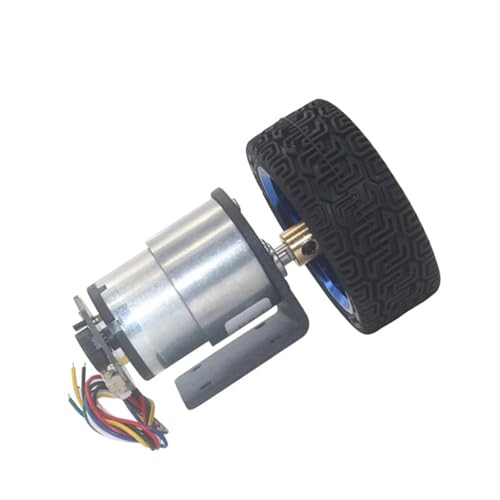
Chaque concepteur de robots connaît cette frustration : un moteur qui vacille, une roue qui se désaxe ou un retour de positionnement imprécis qui fausse toute la trajectoire. C'est pour mettre fin à ces contretemps techniques qu'a été sélectionné l'ensemble motorisé JGB37-520.
La Fin des Assemblages Laborieux
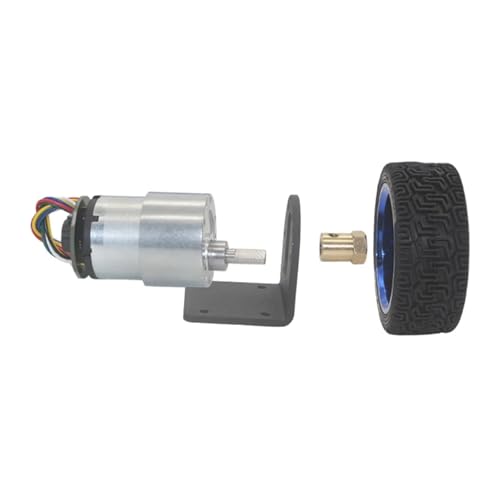
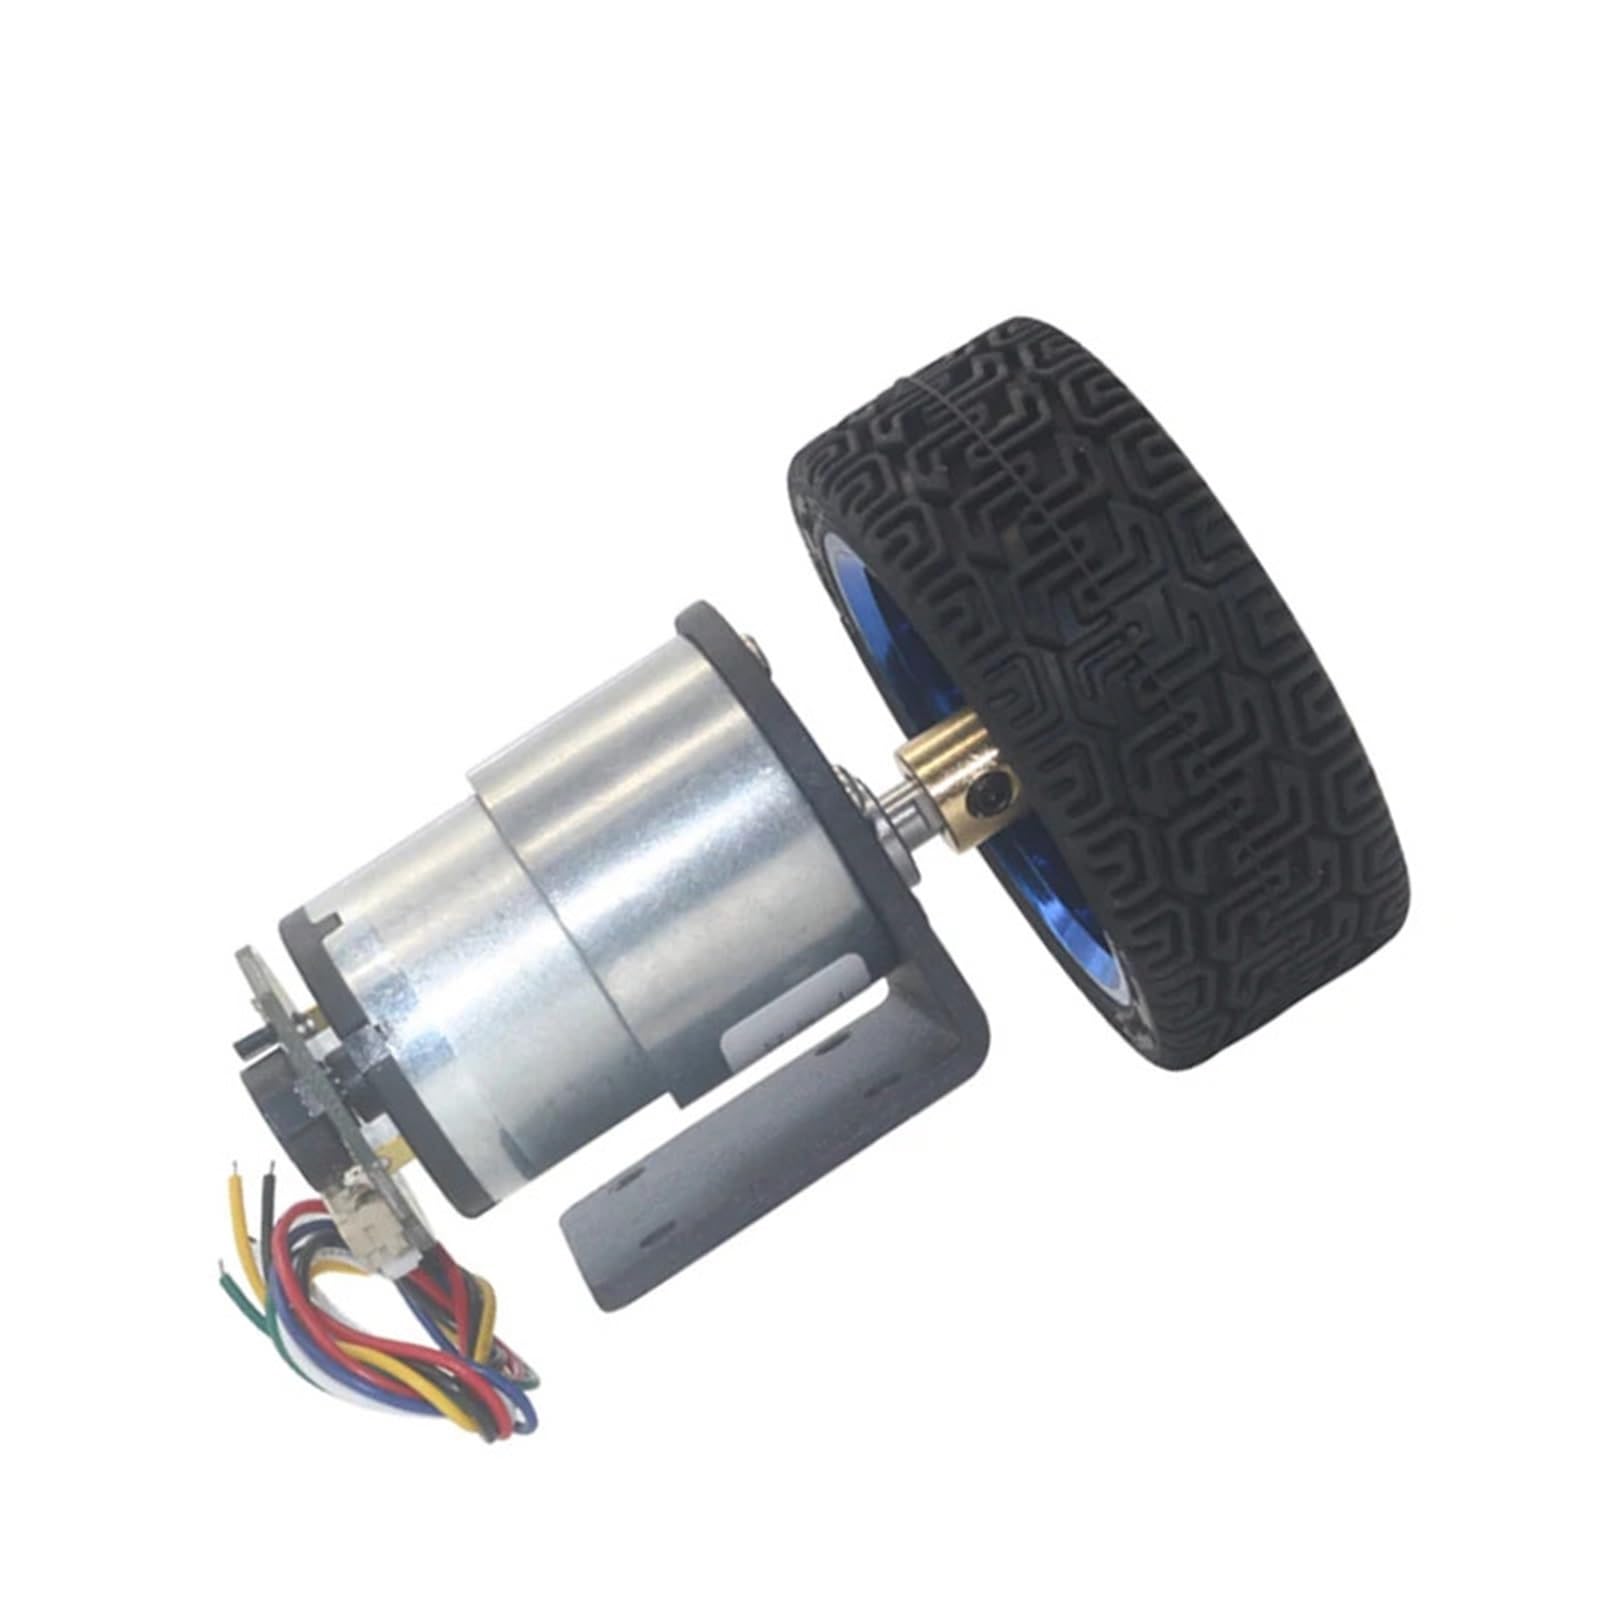
Auparavant, adapter un axe de moteur de 6V à une roue nécessitait des usinages complexes ou des colles peu fiables. Grâce à la roue d'accouplement usinée avec précision incluse dans cette boîte, l'arbre de transmission s'imbrique instantanément. Le support de montage fourni verrouille fermement le bloc moteur au châssis, éliminant définitivement les jeux mécaniques destructeurs d'engrenages.
La Précision du Mouvement Retrouvée
Un contrôle total à chaque rotation
Grâce aux capteurs de l'encodeur arrière, vos lignes de code se traduisent par des actions réelles sur le terrain. La vitesse stable de 265RPM offre la régularité nécessaire pour que vos algorithmes de positionnement fonctionnent sans dérive temporelle.
Le JGB37-520 transforme vos sessions de débogage stressantes en moments de pure réussite technique, redonnant à vos prototypes leur pleine autonomie de mouvement.